📱 手机上看不到完整课程(数字人讲师需要电脑浏览器的 3D 支持)。下面是这节课的图文讲解 + 音频,内容完全一样,手机上也能完整学完。想体验完整课程,用电脑打开这一页即可。
仍然在手机上试试完整课程
本节要做什么
0:30机床怎么找回自己的零点
- 断电以后轴停在哪儿没人知道 —— 绝对定位就没了基准
- 上电第一步正经机床的开机流程:先回零,再干活
- ZRN信捷的机械归零指令,一条就能把轴送回零点
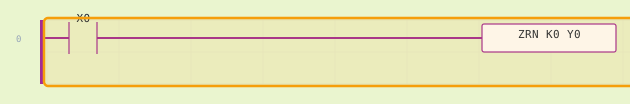
一条 ZRN 让机床自己找回零点
上一节最后留了一句:用绝对定位之前,必须先回零。这一节就讲回零。设备断电以后,轴停在哪儿没人知道,绝对定位那个坐标也就没了基准。所以正经机床的开机流程,上电第一步永远是回零。信捷这条指令叫 ZRN,机械归零。图上是一句最小的程序:按一下 X0,机床自己朝原点走,停下来正好在零点。这一节把它拆开看清楚。
只有两个操作数
0:31两个格子:选参数、指脉冲口
- 只有两个格子ZRN 后面就两个操作数,比 DRVI 短得多
- 系统参数块第一格 K0 到 K4,一共五套参数,不同轴各用一套
- 脉冲输出口第二格填轴接在哪个 Y 口上,脉冲从那儿出去
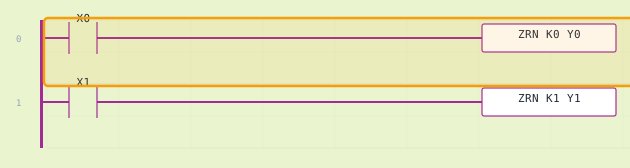
两个操作数:K 选参数块,Y 指脉冲口
先看指令怎么写。ZRN 后面只有两个格子,比上一节那条 DRVI 短得多。第一格是 S,填系统参数块的编号,可以写 K0 到 K4,一共五套参数,不同轴可以各用一套。第二格是 D,填脉冲输出口,轴接在 Y0 就写 Y0。图上写了两句:轴 0 用 K0 那套参数,轴 1 用 K1 那套参数、脉冲口是 Y1。就这么两格,没有第三格。
速度不在指令里
0:36速度是两段:先快,后慢
- 不在操作数里速度两格都填不下 —— 它在系统参数块里配
- VH回归速度:先高速朝原点冲过去,省时间
- 爬行速度快到了切成 VC 慢慢贴上去,才停得准
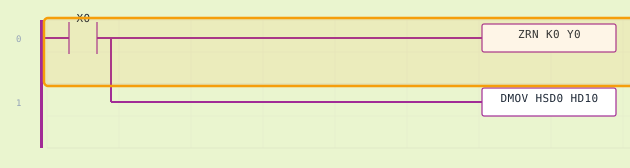
位置读进 HD10:先掉得快,最后一段在爬
有同学会问:速度填在哪一格?两格都填完了,没地方填。信捷手册说得很清楚:回零速度不在操作数里,它在系统参数块里配。回零是两段速度:第一段叫 VH,回归速度,先高速朝原点冲,省时间;快到了切成第二段 VC,爬行速度,慢慢贴上去,才停得准。图上还是那两句程序,加了一行把当前位置读进 HD10,你盯着底部读数看:先掉得很快,最后一段明显慢了,那就是切到爬行了。
坑:拿错了标志位
0:29坑:发送中,不是完成了
- 怎么知道回零的指令写完了,怎么知道它到家了
- 一直亮着回零这段时间 SM1000 是 1,灯一直亮
- 不表示已经到它只说明正在发脉冲 —— 到位那一拍就灭了
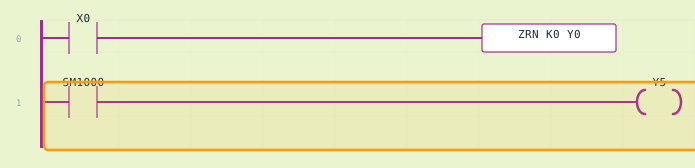
坑:读「发送中」点灯,一到位灯就灭
回零的指令写完,怎么知道它到家了?很多人顺着上一节的思路去看 SM1000。图上这段就是:SM1000 接通就点 Y5 这个灯。可你盯着看——回零这段时间灯一直亮着,一到位马上灭。因为 SM1000 的名字叫脉冲发送中,回零也是发脉冲,它当然会亮;但它只说明正在发,不表示已经到。你想读的那一刹那,它已经灭了。
正解:回零完成位
0:34正解:回零有专用标志位
- 专用标志位回零不一样 —— 信捷给它留了专门的状态位
- SM1004回零完成后置一;轴号每加一,地址加二十
- 一直亮着它是状态不是脉冲,点亮了就保持 —— 看得见
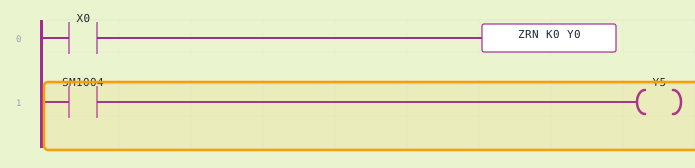
正解:SM1004 一到零点就置一,灯一直亮
跟上一节不一样,回零是有专用标志位的。信捷手册里写得明白:回零完成以后,SM1004 会置一。注意偏移,Y0 是零号轴,对应的就是 SM1004,轴号每加一,地址加二十。图上把 SM1000 换成 SM1004,直接接触点、直接点灯,不用判沿、也不用锁存。你看这个灯:回零过程中不亮,位置一到零点就亮,而且一直亮着——因为它是状态,不是脉冲。
先回零,再绝对定位 + 预告
0:32先回零,再绝对定位
- 回零在前顺序是:先回零建立基准,再做绝对定位
- 坐标三千有了零点,绝对定位的坐标才有意义
- 串成一个下一节:把这些指令串成一个能干活的小设备
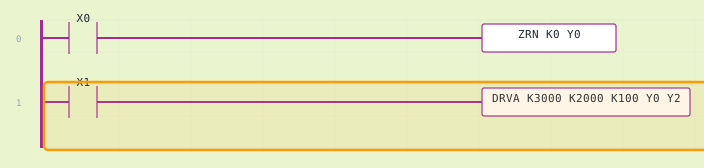
先回零,再绝对定位 —— 顺序不能反
最后把顺序说清楚。这一节讲回零,上一节讲绝对定位,两者的关系是:回零在前,绝对定位在后。图上就是完整的顺序:X0 先触发 ZRN 把轴送回零点,回零完成以后,再按 X1 走 DRVA 到坐标三千——这时候坐标三千才有意义,因为零点刚刚建立起来。要是反过来了,先绝对定位再回零,机床就会乱跑。下一节我们把这些指令串成一个能干活的小设备。