📱 手机上看不到完整课程(数字人讲师需要电脑浏览器的 3D 支持)。下面是这节课的图文讲解 + 音频,内容完全一样,手机上也能完整学完。想体验完整课程,用电脑打开这一页即可。
仍然在手机上试试完整课程
总线轴是什么
0:35总线轴是什么
- 脉冲轴的老办法长行程、高精度不够用
- ★ 总线轴是什么伺服本身就是一根受控的轴
- 两套轴并排脉冲轴 + 总线轴可混用
- ★ A_PWR 电平型条件通就使能,断开就失能
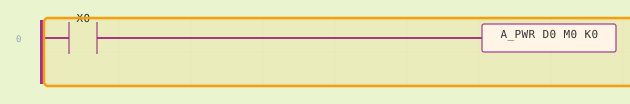
X0 一接通,状态机从 0 变 1
上一课走的是脉冲口,在长行程、高精度场合不够用了。现在伺服多挂在网线上,PLC 通过网线跟伺服对话 —— 伺服本身就是一根可以受控的轴,这叫总线轴。跟脉冲轴是并排的两套,互不干扰,一个程序里能混用。让它动起来第一步是使能,指令 A_PWR 三个字:状态字、状态位、轴号。注意它是电平型的:条件通就使能,断开就失能。画面里 X0 一接通,状态机就从零变成一。
绝对定位
0:40绝对定位
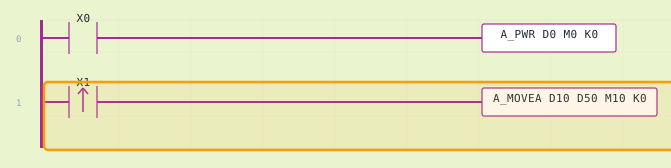
- ★ A_MOVEA 绝对定位给坐标,从当前位置走到那里
- 写法四个字参数区 状态字 状态位 轴号
- ★ 参数是双精度一个数拆成四格碎片
- ★ 位置看 D6006那才是轴真正的位置
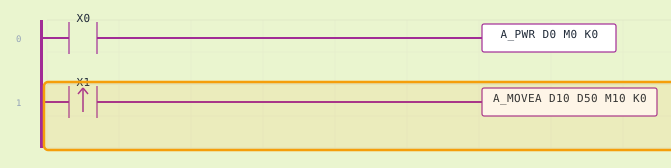
A_MOVEA 走到 1000,D6006 是真位置
A_MOVEA 是绝对定位,意思是给它一个坐标,轴从当前位置走到那里。写法四个字:参数区、状态字、状态位、轴号。目标位置和速度不写在指令里,放在参数区从 D10 排下去。手册规定这些数是双精度浮点,一个数占四个连续的寄存器,所以读数条上那四格是乱的 —— 那只是 1000 的碎片。真正的位置要看 D6006 那一格。X1 按一下,状态机从一变二;等位置停在一千,状态机回到一,完成灯亮起。
相对定位
0:36相对定位
- ★ A_MOVER 相对定位说的是走多远
- 参数结构一样头一个数从坐标变位移
- ★ 走两趟每趟 500
- 结果两趟和一趟结果一样
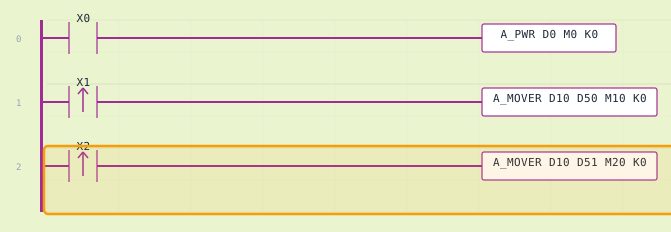
两趟各 500,位置到 1000
A_MOVER 跟 A_MOVEA 只差一个字母,意思也正好反过来:绝对定位说的是走到哪,相对定位说的是走多远。参数区的结构一模一样,头一个数从坐标变成了位移。画面里这一段我让它走两趟,每趟都是参数区里写的 500。第一趟走完,位置停在一千的一半;等 X2 再按一下,第二趟开始,位置接着往上走,最后停在一千。同样的路,走两趟和走一趟到终点,结果一模一样 —— 这就是绝对和相对的差别。
状态怎么说
0:41状态怎么说
- 状态机一个数0 未使能 1 静止 2 离散运动…
- 三个状态位忙 / 正在控制 / 完成
- ★ 完成不会自己灭要下一次触发才复位
- ★ 梯形加减速爬升、稳住、降下来
走 2000:速度爬升—稳住—降下
总线轴不像脉冲轴只给一颗发脉冲标志位,它给的是一整套状态。第一个是状态机,一个数就够:零是没使能,一使能静止,二离散运动,三连续运动,四同步,五回原点,六减速停止中,七错误停止,八轴组使能。第二个是三个状态位:忙、正在控制、完成。忙是触发就亮、做完就灭;完成会一直亮着不会自己灭,手册说要等下一次触发才复位。画面这一段把目标放到两千,行程长,速度先爬升、稳住、再降下来,这一坡就是梯形加减速。
减速停止
0:41减速停止
- ★ A_STOP 三种停法减速停 / 急停 / 急停并关使能
- 减速停怎么停按减速度把速度降到零
- 状态机 2→6→1减速停止中再到静止
- ★ 停在半路没有继续往四千跑
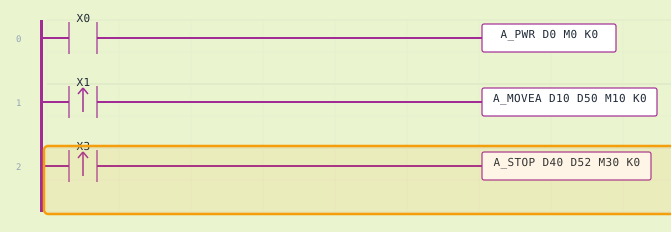
喊停后速度掉到 0,位置停在半路
走到一半不想走了怎么办?A_STOP。手册给了三种停法:K0 减速停、K1 急停、K2 急停并关使能,方式码放在参数区第九格,本课用默认值也就是减速停。减速停是按一个减速度把速度慢慢降到零,停在触发那一刻再往前走一点点。画面里目标是四千,X1 按下后轴加速跑起来,走到一半 X3 一按,速度立刻从两百往下掉,状态机从二变成六,最后落回一。关键在这一句:它停在半路,没有继续往四千跑。
找原点
0:39找原点
- ★ A_ZRN 找原点上电不知道停在哪就先回零
- 速度不用给取的是回零速度
- ★ 运动中不能回零发了会报错,得等停稳
- 看位置落回零先涨上去,再落回零
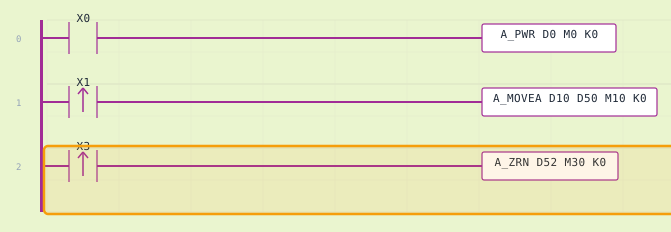
状态机 5 回原点,位置回到 0
最后一件事是找原点。机器上电时不知道自己停在哪,得先回一次零,这就是 A_ZRN,只有三个字:状态字、状态位、轴号,速度不用你给,取的是回零速度。手册还有一条限制很容易踩:轴正在动的时候不能回零,发了会报错。所以画面里 X1 定位那一段之后,我把 X3 留到后面才按。等位置停稳,X3 一按,状态机变成五也就是回原点,位置从一千一路落回零。注意:先涨上去、再落回零,落回零才是真回零。